
Referenzfahrt einrichten
Die Referenzfahrt ist einer der wichtigsten Schritte im CNC-Betrieb. Ohne Referenzfahrt weiß MASSO nach dem Einschalten nicht, wo sich die Achsen befinden – das kann den ordnungsgemäßen Betrieb verhindern und zu Maschinenkollisionen führen. Diese Seite erklärt die verfügbaren Referenzierungsmethoden und wie Sie die Referenzfahrt an Ihrer Maschine einrichten.
Nach der Referenzfahrt dient der Referenzsensor auch als Hardware-Endschalter: Derselbe Sensor legt den Maschinennullpunkt fest und erkennt, wenn die Maschine über ihren zulässigen Verfahrweg hinaus fahren will.
Wie Sie an einer bereits eingerichteten Maschine eine Referenzfahrt starten, steht unter Maschine referenzieren.
1. Referenzierungsmethoden
Auto Homing
Auto Homing ist die empfohlene Methode. Jede zu referenzierende Achse benötigt einen eigenen Referenzsensor – bei einer dreiachsigen Fräse Sensoren an X, Y und Z.
Ist eine Achse per Hardware gekoppelt (zwei Motoren am selben Achsausgang), genügt für diese Achse ein Referenzsensor, da beide Motoren gemeinsam fahren.
Auto Homing mit Achsausrichtung
Gilt bei Software-Kopplung. Jeder Motor der doppelt angetriebenen Achse hängt an einem eigenen Achsausgang, etwa Y und B, und hat einen eigenen Referenzsensor. Bei der Referenzfahrt fährt jeder Motor unabhängig, bis sein Sensor auslöst. Der Motor, der seinen Sensor zuerst erreicht, stoppt und wartet auf den zweiten. Haben beide ihre Sensoren gefunden, fahren sie frei und koppeln sich zu einer gemeinsamen Achse.
Die relative Lage der beiden Sensoren bestimmt die Rechtwinkligkeit der Achse. Am besten richten Sie aus, indem Sie einen Sensor mechanisch gegenüber dem anderen verstellen. Die Freifahrdistanz (Pull-off) eignet sich für kleine Korrekturen, zwingt die Achse aber bei jeder Referenzfahrt aus dem Winkel und wieder zurück – nutzen Sie sie daher nur für geringe Anpassungen.
Manuelle Referenzierung und Referenzierung auf Anschlag
Bei der manuellen Referenzierung verfahren Sie die Achsen an eine bekannte, wiederholbare Position und legen diese per Doppelklick auf die Home-Schaltfläche als Nullpunkt fest. Bei der Referenzierung auf Anschlag fahren die Achsen bis zum Blockieren an mechanische Anschläge; die so erreichte wiederholbare Position wird dann als Nullpunkt gesetzt.
Diese Methoden benötigen keine Referenzsensoren. Deaktivieren Sie alle Achsen in der Homing Sequence; jede Achse erhält dann am Ende der Referenzfahrt ihren Home-Position-Wert.
2. Referenzsensoren montieren
Montieren Sie an jeder Achse einen Referenzsensor oder -schalter. Am einfachsten ist die Position 0.00 der Achse, aber jede Stelle ist möglich – stellen Sie Home Position entsprechend der Einbaulage ein (siehe Home Position).
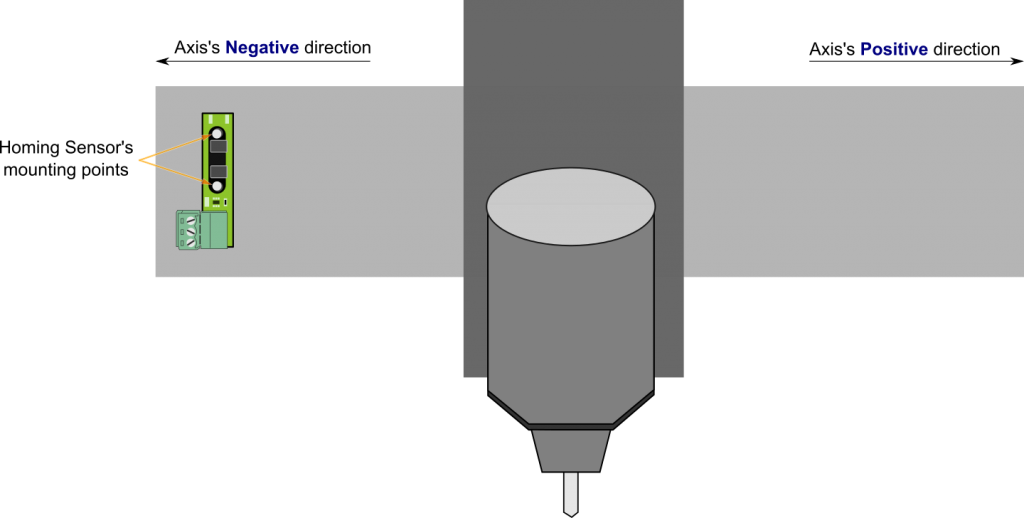
Traditionell werden Referenzsensoren und Endschalter an den äußersten Enden des Verfahrwegs montiert und einzeln zur Steuerung verdrahtet. Das kostet mehr Verdrahtung, Hardware und Steuerungseingänge als nötig – Referenzsensoren funktionieren auch allein mit Software-Endschaltern sehr gut.
Wird ein Referenzsensor zugleich als Hardware-Endschalter genutzt, montieren Sie ihn am beweglichen Achsschlitten mit festen Auslösern an beiden Enden des Verfahrwegs. Ein einziger Sensor löst dann an beiden Enden aus. Der Auslöser muss den Sensor während der gesamten Referenzfahrt auf High halten.

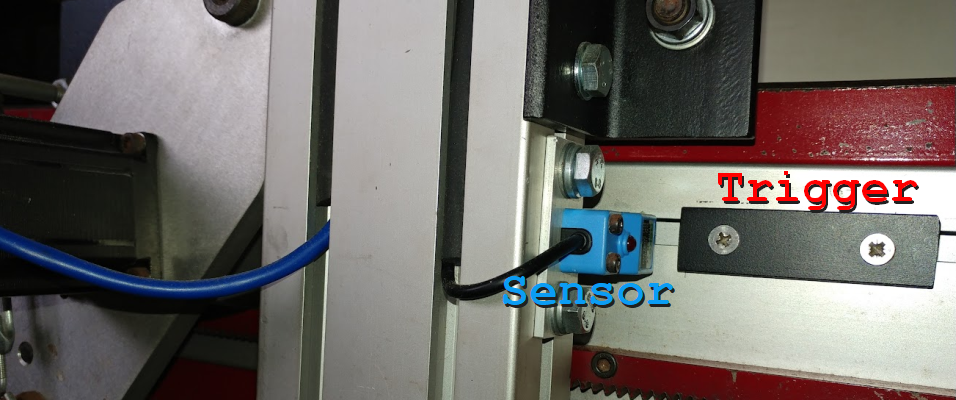
Sensor am beweglichen Schlitten, Auslöser an der feststehenden Schiene.
Hat eine Maschine bereits Referenz- und Endschalter an beiden Achsenden, legen Sie diese gemeinsam (gemultiplext) auf den Referenzeingang der Achse, sodass jeder der beiden den Eingang von Low auf High schaltet. Siehe Sensoren identifizieren und anschließen für Multiplexing, Fremdsensoren und Verdrahtung sowie MASSO-Referenzsensor für den MASSO-Sensor.
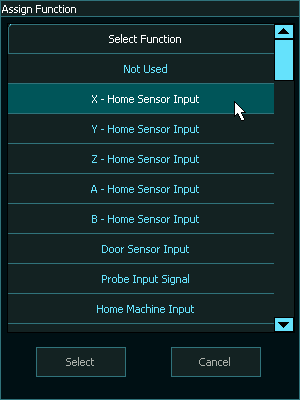
3. Referenzeingänge zuweisen
Der Eingangsstatus wechselt von L auf H, wenn der Sensor auslöst. Prüfen Sie so jeden Sensor vor der Referenzfahrt.
4. Ablauf der Referenzfahrt
Starten Sie die Referenzfahrt per Doppelklick oder Doppeltipp auf die Home-Anzeige am Bildschirm, mit Ctrl + Alt + Home oder mit einem externen Home-Machine-Taster. Unabhängig von der Methode hat die Referenzfahrt vier Phasen:
5. Referenzfahrt-Einstellungen
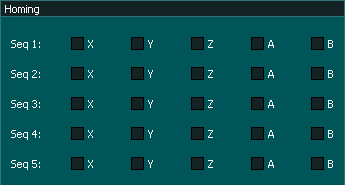
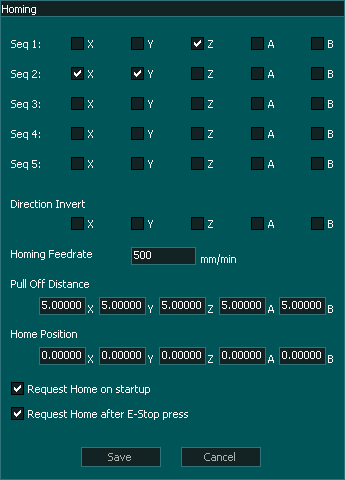
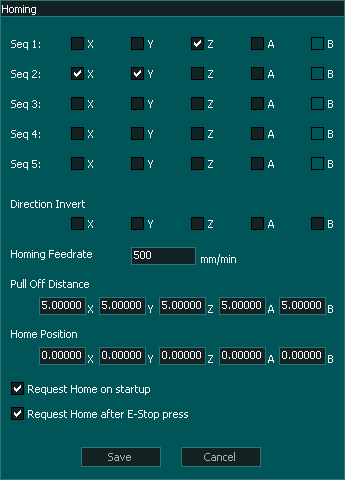
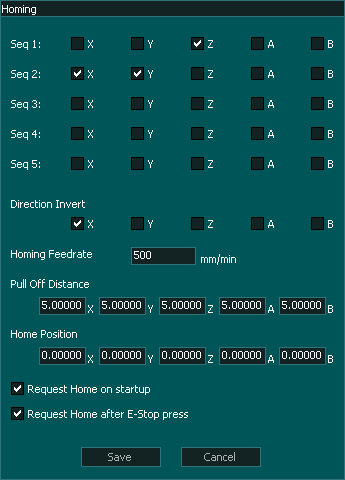
Die Referenzfahrt wird im Fenster Homing Settings eingerichtet. Die einzelnen Einstellungen sind unten beschrieben; eine kurze Übersicht Feld für Feld finden Sie unter Referenzfahrt-Einstellungen.
Homing Sequence
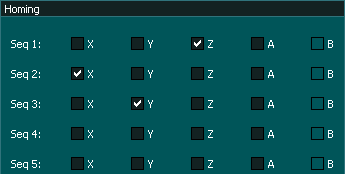
Legt die Reihenfolge der Achsen fest. Achsen derselben Sequenz referenzieren gemeinsam, die Sequenzen laufen der Reihe nach von SEQ 1 bis SEQ 5. Für eine typische Fräse oder Portalfräse:
- SEQ 1: nur die Z-Achse, um das Werkzeug zuerst vom Werkstück abzuheben.
- SEQ 2: X- und Y-Achse gemeinsam.
Software-Slave-Achsen sind ausgegraut und können nicht einzeln gewählt werden  . Eine Slave-Achse kann aus früheren Einstellungen aktiviert oder deaktiviert erscheinen, wird aber immer von ihrer Master-Achse gesteuert und referenziert in beiden Fällen korrekt
 .
Jede nicht in der Homing Sequence gewählte Achse erhält am Ende der Referenzfahrt ihren Home-Position-Wert.
Direction Invert
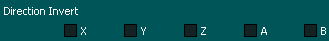
Legt fest, in welche Richtung eine Achse beim Suchen ihres Sensors fährt. Fährt eine Achse bei der Referenzfahrt von ihrem Sensor weg, drücken Sie Esc (Feed Hold), um den Zyklus zu stoppen, und invertieren dann die Referenzierrichtung dieser Achse.
Bei einer Software-Slave-Achse lässt sich die Referenzierrichtung von Master- und Slave-Achse getrennt einstellen. Die richtige Einstellung hängt vom mechanischen und elektrischen Aufbau der Maschine ab – prüfen Sie vor einer vollständigen Referenzfahrt, dass jeder Motor auf seinen eigenen Sensor zufährt.
Homing Feedrate
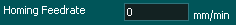
Legt fest, wie schnell die Achse beim Suchen ihres Sensors fährt. Der maximal nutzbare Vorschub ist durch die Achsbeschleunigung begrenzt: Geringere Beschleunigung bedeutet einen längeren Bremsweg nach dem Auslösen. Die Achse muss innerhalb von 10 mm (0.394 in) nach dem Auslösepunkt stehen, sonst tritt ein Referenzierungsalarm auf. Achsen mit höherer Beschleunigung vertragen höhere Referenziervorschübe; Achsen mit geringerer Beschleunigung brauchen langsamere Geschwindigkeiten.
Zurückfahren
Das Zurückfahren ermittelt genau den Punkt, an dem der Sensor wieder Low wird, und legt damit die primäre Referenzposition fest. Der Auslöser muss den Sensor bis zum vollständigen Stillstand der Achse auf High halten und lang genug sein, um über mindestens 10 mm (0.394 in) Achsweg High zu bleiben.
Wird der Sensor beim Zurückfahren nicht innerhalb von 10 mm (0.394 in) wieder Low, wird ein Referenzierungsalarm ausgelöst. Wird der Sensor schon während des Abbremsens Low, entfällt das Zurückfahren. Kann die Achse nicht innerhalb von 10 mm zurückfahren, verringern Sie den Referenziervorschub, damit sie auf kürzerer Strecke stoppt.
Pull-Off Distance
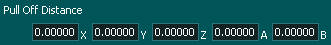
Fährt die Achse nach dem Zurückfahren vom Sensor weg. Bei MASSO G3 und MASSO G3 Touch für jede Achse einzeln einstellbar.
- Sie schafft bei aktivierten Hardware-Endschaltern einen sicheren Abstand zwischen Sensor und Achse und verringert Fehlalarme.
- Bei Software-Slave-Achsen nutzen beide Motoren normalerweise dieselbe Distanz. Kleine Unterschiede nur für geringe Ausrichtkorrekturen verwenden.
- Liegen Referenzsensoren außerhalb der Software-Endschalter, etwa in einem Werkzeugwechselbereich, bringen Sie die Achse mit dieser Distanz vor Ende der Referenzfahrt wieder innerhalb der Grenzen. Sonst kann ein Referenzierungs- oder Software-Endschalter-Alarm auftreten.
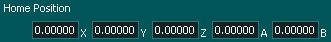
Home Position
Legt die Maschinenkoordinate fest, die der endgültigen Achsposition am Ende der Referenzfahrt zugewiesen wird. Sie definiert das Maschinenkoordinatensystem und die G28-Referenzposition.
- Ist der Sensor bei 0.00 montiert, Home Position auf 0.00 setzen.
- Ist er an anderer Stelle montiert, zum Beispiel 400 mm (15.748 in) entlang der Achse, Home Position auf diesen Wert setzen.
Home Position muss nicht null sein. Referenziert die Maschine zum Beispiel an der Tischrückseite, die Maschinenkoordinaten sollen aber vorne beginnen, setzen Sie Home Position auf den gesamten Verfahrweg. Bei langen Z-Achsen lässt sich Z0 mit Home Position tiefer legen; das bestimmt, wie weit Z bei Werkzeugwechseln, Auto Tool Zero, Jump to Line und Plasma-Vorgängen hochfährt.
Referenzfahrt beim Start und nach Not-Halt anfordern
6. Videos
Referenzfahrt Schritt für Schritt einrichten
Einrichtung mit Referenzsensoren
7. Fehlerbehebung
Zu Referenzierungsalarmen und anderen Problemen siehe Fehlerbehebung Referenzfahrt.

